FIVE DIRECTIONS · ONE TEAM
视觉组
机器人的双眼与感知
从图像中识别目标、理解位置,让机器人获得感知赛场的能力。视觉组将识别与定位结果转化为可供控制系统使用的信息。
我们做什么
- 开展图像处理、目标识别与追踪。
- 使用深度相机获取和解析数据,探索上位机算法部署。
- 结合视觉定位与 SLAM 等技术,为机器人感知和自主运行提供支持。
- 使用 ROS 组织视觉与感知模块,完成节点通信和系统集成。
期待这样的你
适合对计算机科学、软件工程、人工智能、数据科学感兴趣的同学。有 C++、Python 或 MATLAB 基础,以及线性代数、概率统计知识会有帮助。
保持好奇,愿意学习,和队友一起把想法做成实际作品。
FROM OUR WORKSHOP
我们的实践记录
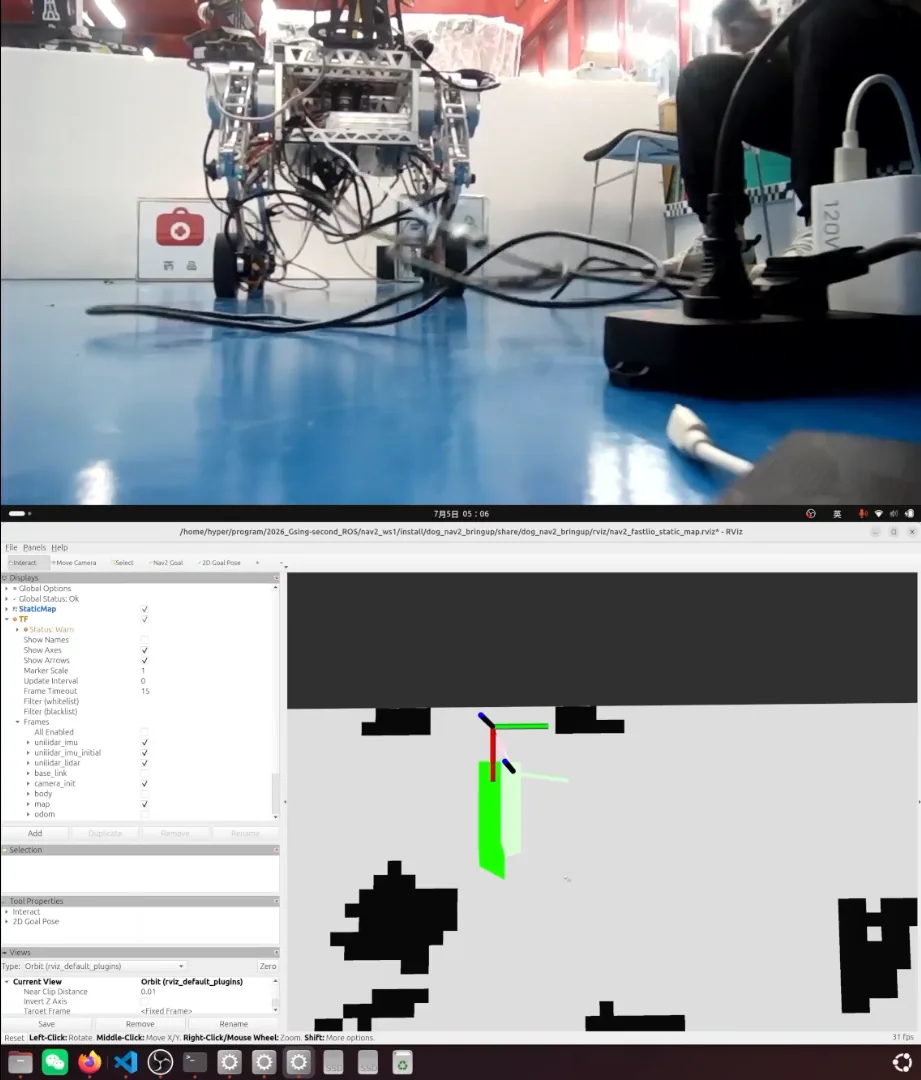
SLAM 与导航联调
机器人实物与导航界面,记录定位、建图和路径调试。
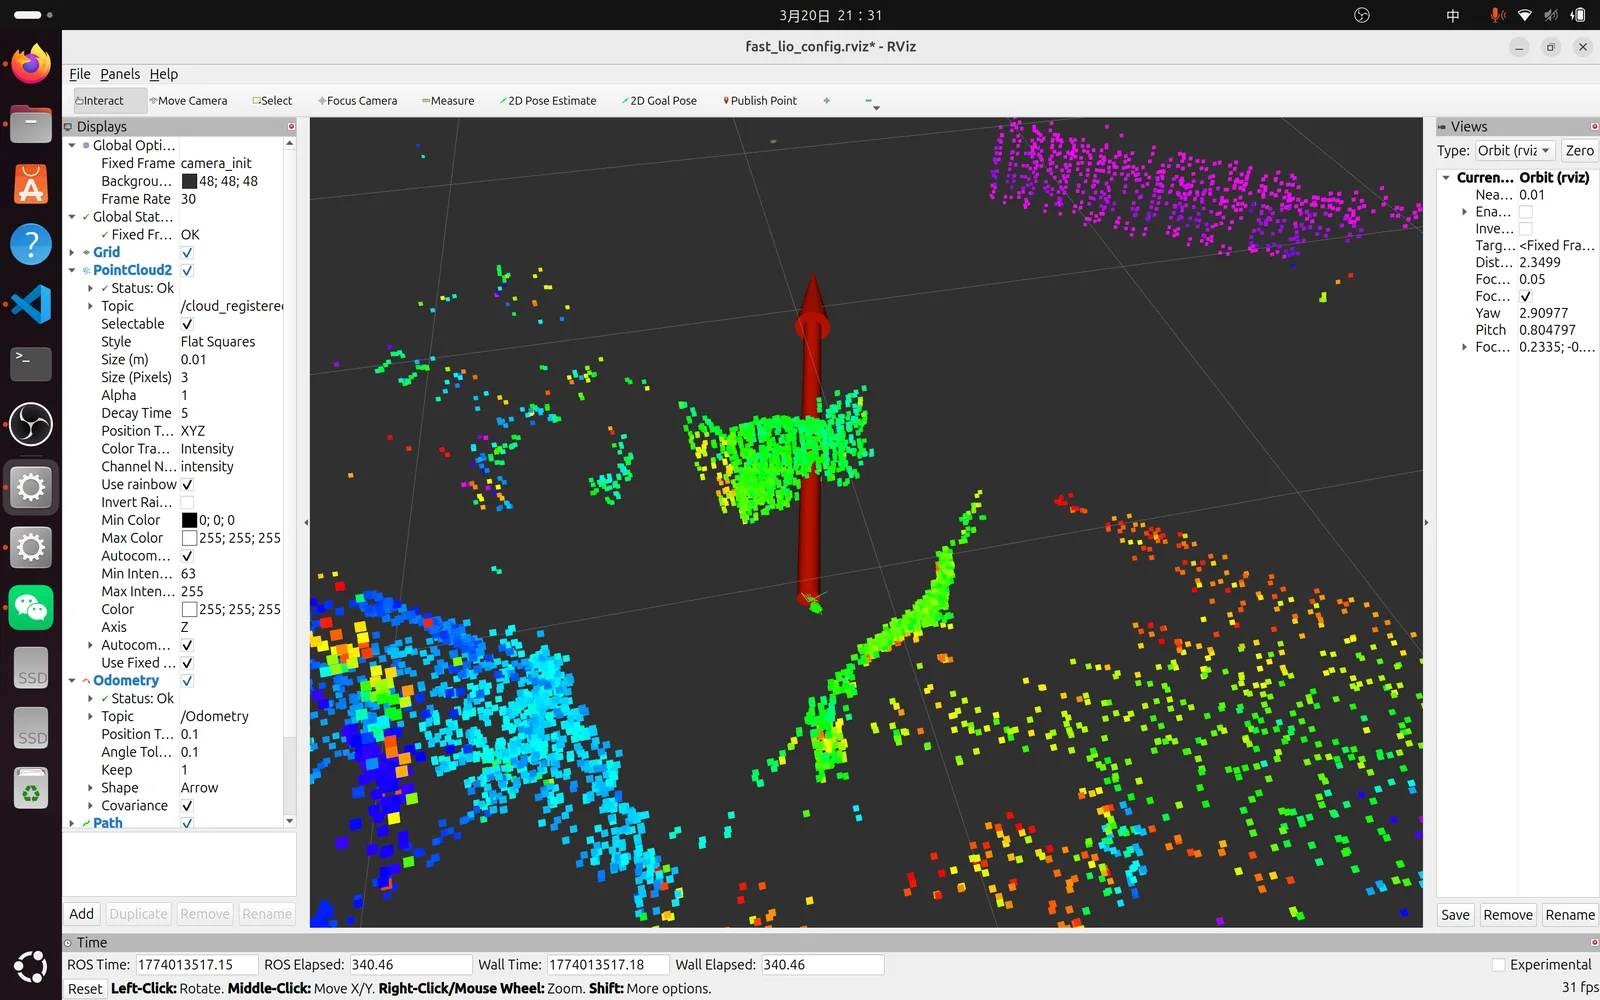
在点云里寻找物资箱
雷达点云中的立方体识别与空间位置可视化。
SEE IT IN ACTION